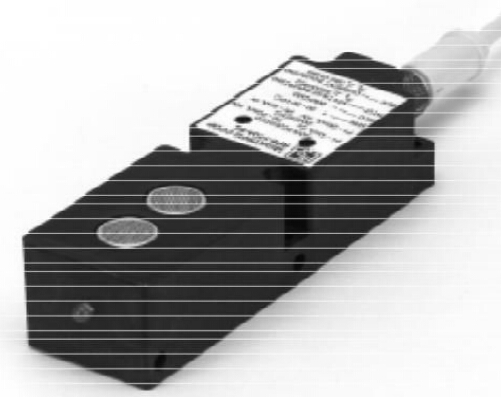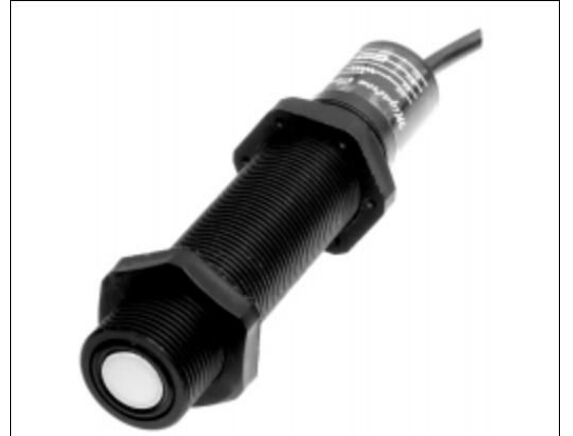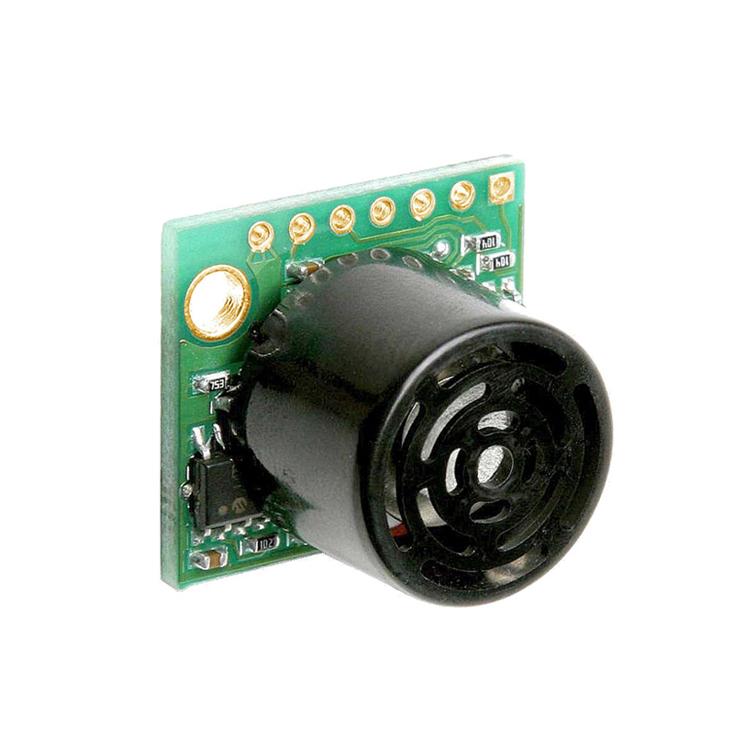
Capteur de distance humaine MaxBotix Capteur ultrasonique - MB1014
Caractéristiques
Détection de proximité
Peut fonctionner simultanément avec d'autres capteurs à proximité
Temps d'acquisition de distance d'objet d'environ 2,5 secondes
Temps de récupération de distance d'objet d'environ 1,5 seconde
Détection d'objets incluant les objets à distance zéro
Portée de mesure jusqu'à 254 pouces sur la broche 5
Alimentation de 2,5 V à 5,5 V, consommation de courant typique de 2 mA
Toutes les interfaces peuvent être activées simultanément
Présentation du produit
I. Capteur de distance humaine MaxBotixDescription du MB1014
Capteur de distance humaine MB1014Conçu pour la détection de piétons et d'objets, et permet à plusieurs capteurs de fonctionner simultanément dans le même environnement. Alimenté de 2,5 V à 5,5 V,MB1014Il offre une détection de proximité d'objets à des distances spécifiques grâce à son format très compact.
Capteur de distance humaine MB1014Il permet aux utilisateurs d'intégrer plusieurs capteurs dans un seul système, avec peu ou pas d'interférences mutuelles souvent rencontrées avec d'autres capteurs ultrasoniques.MB1014Ses principales caractéristiques sont une sortie logique (haut/bas) facile à utiliser et une sortie série au format RS232.II. Capteur de distance humaine MaxBotix MB1014Caractéristiques :
Détection de proximité
Peut fonctionner simultanément avec d'autres capteurs à proximité
Temps d'acquisition de distance d'objet d'environ 2,5 secondes,
Temps de récupération de distance d'objet d'environ 1,5 seconde
Détection d'objets incluant les objets à distance zéro
Portée de mesure jusqu'à 254 pouces sur la broche 5
Alimentation de 2,5 V à 5,5 V, consommation de courant typique de 2 mA
Toutes les interfaces peuvent être activées simultanément
Données série, 0 à Vcc, débit en bauds 9600 81N pour obtenir des informations de proximité fiables
Sortie logique numérique haut/bas (vrai/faux)
Gain variable continu pour le contrôle et la suppression des lobes secondaires
Mode de fonctionnement libre, mesure et sortie continues des informations de proximité
Fréquence de fonctionnement du capteur de 42 kHz
Dès qu'une commande de mesure de distance est reçue, l'environnement est immédiatement connu
Conçu pour un environnement intérieur protégé
III. Capteur de distance humaine MaxBotix MB1014Avantages :
Coût faible
Jusqu'à 20 capteurs peuvent être utilisés simultanément dans le même environnement
Informations de distance de proximité fiables
Fonctionne également comme télémètre (rapporte toujours les informations de distance sur le port série)
Trous de montage sur la carte de circuit imprimé
Cycle de mesure rapide
Consommation d'énergie extrêmement faible, idéal pour les systèmes multi-capteurs ou alimentés par batterie.
La sortie permet à l'utilisateur de libérer le processeur
Données série, 0 à Vcc, débit en bauds 9600 81N pour obtenir des informations de proximité fiables
L'utilisateur peut choisir n'importe quelle sortie
Déclenchement interne ou externe
Les temps d'acquisition et de récupération d'objet peuvent être lus avec une charge NRE nominale
Caractéristiques de faisceau de haute qualité
Capteur de proximité à la consommation la plus faible
IV. Capteur de distance humaine MaxBotix MB1014Applications et utilisations :
Détection de zone de proximité
Détection de piétons
Stands / kiosques
Navigation automatique de robots Navigation autonome
Réseaux de capteurs multiples
1 Dépend du type de capteur et de l'installation2 Les informations de distance ne sont pas fiables lorsque plusieurs capteurs fonctionnent simultanément. Pour plus d'informations, reportez-vous à la page 4 de cette fiche technique.
À propos des capteurs ultrasoniques
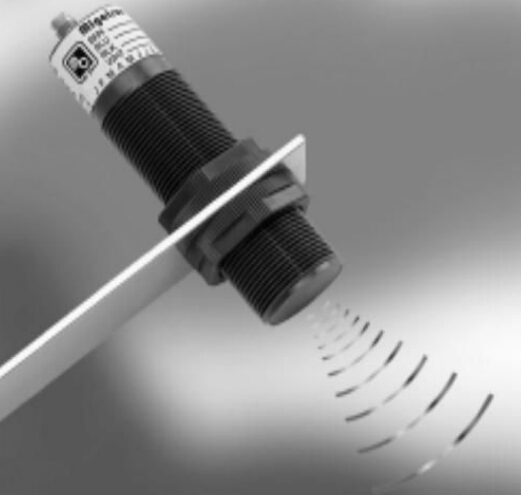
Nos capteurs ultrasoniques effectuent une détection sans contact dans l'air. Ces capteurs de distance détectent les objets dans une zone ; ils ne sont pas affectés par la couleur ou d'autres caractéristiques visuelles de l'objet. Les capteurs ultrasoniques utilisent des sons à haute fréquence pour détecter et localiser des objets cibles dans divers environnements, en mesurant le temps de vol de la transmission du son jusqu'à la cible la plus proche et son retour. En fonction du temps de vol du son, le capteur fournit une lecture de distance.