مستشعر لمسي بمصفوفة مرنة بمستوى ميكروني - RXCJ1A-1
- نوع المستشعر مستشعر ضغط بمصفوفة مرنة من نوع مقاومة الضغط
- كثافة المصفوفة بحد أقصى 19×19 بكسل (حجم المصفوفة قابل للتخصيص)
- الدقة المكانية 1 مم
- زمن الاستجابة < 10 مللي ثانية
- سماكة المستشعر من 0.1 مم
- عمر التعب > مليون دورة ميكانيكية
- نطاق الضغط واسع (من قوة ريشة دقيقة → إلى الإمساك بالأحمال الثقيلة)
- نطاق درجة حرارة التشغيل واسع، يمكن توفير تركيبات مقاومة لدرجات الحرارة العالية والمنخفضة
- تركيبة الحماية اختياري: مقاوم للماء / الغبار / الزيوت
- شكل الإخراج خريطة حرارية لمسية عالية الدقة (مصفوفة إشارات رقمية)
مقدمة المنتج
一、产品介绍
هذا "جلد إلكتروني" مصمم خصيصًا للروبوتات — طبقة رقيقة استشعار مرنة قابلة للالتصاق والانحناء، قادرة على تحويل توزيع الضغط على سطح التلامس في الوقت الفعلي إلى مصفوفة إشارات رقمية عالية الدقة، مما يمنح الروبوتقدرة إدراك لمسي وتغذية راجعة للقوة تضاهي أطراف الأصابع البشرية。
في التطور التقني للروبوتات من "الرؤية" إلى "اللمس"، يعالج هذا المستشعر تحديدًاالإدراك اللمسيعنق الزجاجة الأساسي هذا. سواء كان الإمساك الدقيق بالأيدي الماهرة، أو التفاعل الآمن للأذرع الروبوتية التعاونية، فإنها تعتمد عليه للإحساس بـ"مقدار القوة المستخدمة" و"شكل ما تم لمسه" و"ما إذا كان قد حدث انزلاق".
二、工作原理
1、التشوه الفيزيائي:تؤثر القوة الخارجية على السطح، فتنشأ تشوهات مجهرية في البنية الداخلية الدقيقة.
2、تعديل الممانعة:تتغير مساحة التلامس أو المسار في الطبقة الموصلة الحساسة، مما يؤدي إلى تغير المقاومة.
3、جمع الإشارات:طبقات الأقطاب المتعامدة تلتقط بدقة تغيرات المقاومة في كل نقطة بكسل.
4、التصوير اللمسي:تحويل الدوائر الخارجية إلى "خريطة حرارية لمسية" عالية الدقة.
ثالثًا: خصائص المنتج
| أبعاد الميزة | الأداء المحدد |
|---|---|
| دقة فائقة | مصفوفة بحد أقصى 19×19 بكسل، بدقة مكانية تصل إلى 1 مم، تضاهي قدرة الإنسان على تمييز الأنسجة بأطراف الأصابع |
| استجابة فائقة السرعة | زمن الاستجابة < 10 مللي ثانية، قادر على تتبع التغيرات الديناميكية السريعة للقوة، مناسب لسيناريوهات التحكم الفوري في القوة |
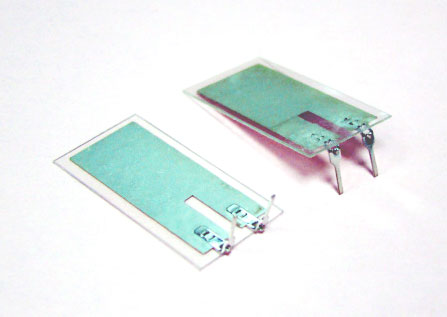
| مرونة فائقة النحافة | سماكة تبدأ من 0.1 مم فقط، يمكن أن تتشكل لتلتصق بأصابع الروبوت والكرات والأسطح ثلاثية الأبعاد المعقدة |
| عمر خدمة فائق الطول | عمر التعب > مليون دورة ميكانيكية، مع الحفاظ على الأداء المتسق، مناسب للاستخدام الصناعي طويل الأمد |
| نطاق واسع | من الإحساس بقوة دقيقة كالريشة إلى الإمساك بالأحمال الثقيلة، يغطي نطاقًا واسعًا جدًا من مدى الضغط |
| التكيف البيئي | نطاق درجة حرارة التشغيل واسع، يمكن توفير تركيبات مقاومة لدرجات الحرارة العالية والمنخفضة؛ اختياري: مواد مقاومة للماء والغبار والزيوت |
| تخصيص مرن | يدعم التخصيص بنقاط مصفوفة وأشكال غير منتظمة بقالب مخصص، ويمكن تخصيص حجم المصفوفة حسب الطلب |
رابعًا: المعلمات الأساسية
| المؤشرات | |
|---|---|
| نوع المستشعر | مستشعر ضغط بمصفوفة مرنة من نوع مقاومة الضغط |
| كثافة المصفوفة | بحد أقصى 19×19 بكسل (حجم المصفوفة قابل للتخصيص) |
| الدقة المكانية | 1 mm |
| 响应时间 | < 10 ms |
| سماكة المستشعر | من 0.1 مم |
| عمر التعب | أكثر من مليون دورة ميكانيكية |
| نطاق الضغط | نطاق واسع (من قوة ريشة دقيقة → إلى الإمساك بالأحمال الثقيلة) |
| نطاق درجة حرارة التشغيل | واسع، يمكن توفير تركيبات مقاومة لدرجات الحرارة العالية والمنخفضة |
| تركيبة الحماية | اختياري: مقاوم للماء / الغبار / الزيوت |
| شكل الإخراج | خريطة حرارية لمسية عالية الدقة (مصفوفة إشارات رقمية) |
خامساً: شكل المنتج
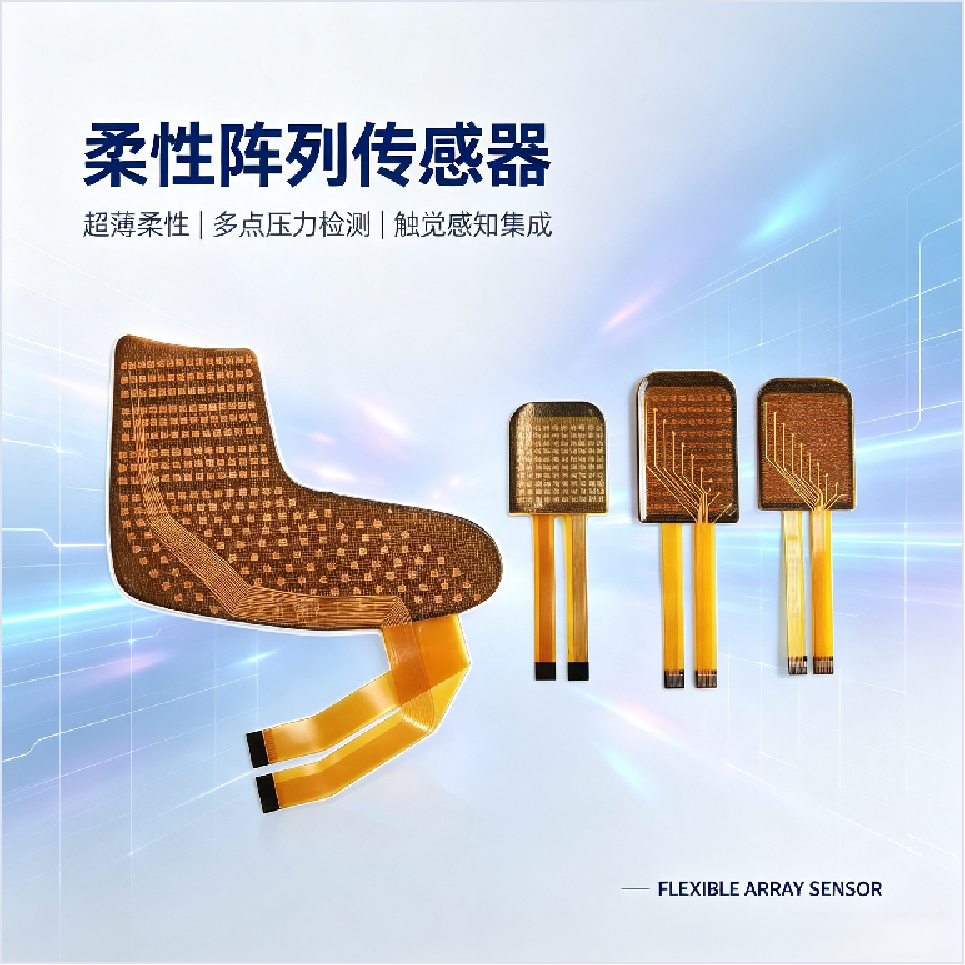
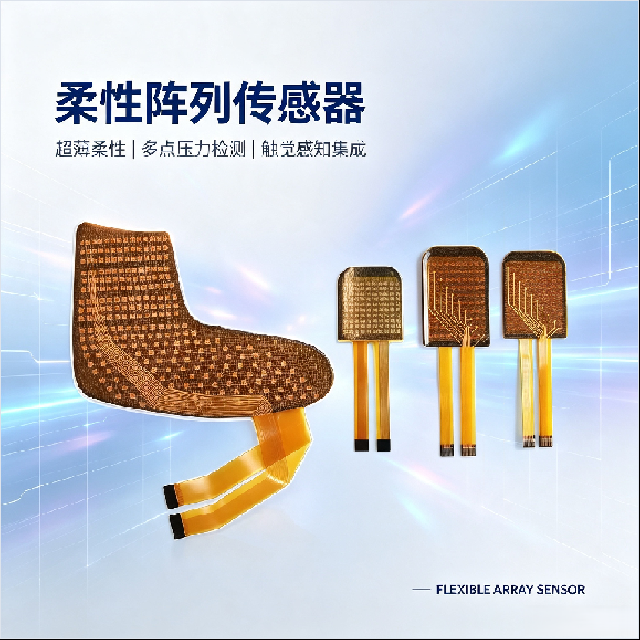
- مصفوفة مرنة، تلتصق بالأسطح المنحنية:رقيق حتى 0.1 مم، يمكن أن يلتصق بأصابع الروبوت والكرات والأسطح المنحنية المعقدة، ويظل قادرًا على الاستشعار المستقر حتى في حالة الانحناء أو اللف الكامل.
- مصفوفات متعددة المواصفات:من مستوى العرض التوضيحي إلى كثافة عالية 19×19، يتكيف بمرونة مع متطلبات الدقة المختلفة.
- تخصيص الأشكال غير المنتظمة:يدعم التخصيص بنقاط مصفوفة وأشكال غير منتظمة بقالب مخصص، لتلبية تصاميم الهياكل الخاصة.
- جاهز للتوصيل والتشغيل:تصميم واجهة قياسي، يسهل دمجه بسرعة في أنظمة الروبوتات الحالية.
مجالات التطبيق الرئيسية
- الأيدي الروبوتية الماهرة — تمكين القبض الدقيق والتلاعب بالأشياء الهشة من خلال استشعار توزيع الضغط في الوقت الفعلي.
- الأذرع الآلية التعاونية — ضمان التفاعل الآمن بين الإنسان والروبوت من خلال الكشف عن قوى التلامس ومنع الاصطدامات.
- الجلد الإلكتروني للروبوتات — توفير إحساس لمسي شامل لجسم الروبوت، مما يعزز الإدراك البيئي والقدرة على التكيف.
- الأجهزة القابلة للارتداء — دمج الاستشعار اللمسي في الأجهزة القابلة للارتداء لمراقبة الصحة والتفاعل البدني.
- اختبار المواد واللمس — تقييم خصائص سطح المواد وقياس توزيع الضغط في تطبيقات الاختبار الصناعي.
الكلمات المفتاحية:مستشعر لمسي مرن, مستشعر ضغط مصفوفي, جلد إلكتروني للروبوتات, مستشعر لمسي دقيق, مستشعر ضغط مرن, مستشعر لمسي صناعي, مستشعر مصفوفة ضغط, مستشعر لمسي عالي الدقة