产品介绍
一、产品介绍
这是一款专为机器人打造的“电子皮肤”——一层可贴合、可弯曲的柔性传感薄膜,能够将接触面上的压力分布实时转化为高分辨率的数字信号矩阵,让机器人获得媲美人类指尖的触觉感知与力反馈能力。
在机器人从“看得见”走向“摸得着”的技术演进中,这款传感器解决的正是触觉感知这一核心瓶颈。无论是灵巧手的精细抓取,还是协作机械臂的安全交互,都依赖它来感知“用了多大力”“接触了什么形状”“是否发生了滑动”。
二、工作原理
1、物理形变:外力作用于表面,内部微结构发生微观形变。
2、阻抗调制:敏感导电层接触面积或通路变化,电阻改变。
3、信号采集:正交电极层精准捕捉各像素点电阻变化。
4、触觉成像:外围电路转为高分辨率“触觉热力图”。
三、产品特点
| 优势维度 | 具体表现 |
|---|---|
| 超高分辨率 | 最高 19×19 像素阵列,空间分辨率达 1mm,可媲美人类指尖的纹理分辨能力 |
| 极速响应 | 响应时间 < 10ms,能够追踪快速动态力变化,适用于实时力控场景 |
| 超薄柔性 | 厚度仅 0.1mm 起,可共形贴合机械手指、球体等复杂三维曲面 |
| 超长寿命 | 疲劳寿命 > 100 万次机械循环,性能保持一致,适合长期工业使用 |
| 宽量程 | 从羽毛般的微力感知到重载抓取,覆盖极宽的压力量程范围 |
| 环境适应 | 工作温域宽广,可提供耐高低温配方;可选防水、防尘、耐油污材料 |
| 灵活定制 | 支持点阵、异形形状定制开模,阵列规模可按需定制 |
四、核心参数
| 指标 | |
|---|---|
| 传感器类型 | 压阻式柔性阵列压力传感器 |
| 阵列密度 | 最高 19×19 像素(阵列规模可定制) |
| 空间分辨率 | 1 mm |
| 响应时间 | < 10 ms |
| 传感器厚度 | 0.1 mm 起 |
| 疲劳寿命 | > 100 万次机械循环 |
| 压力量程 | 宽量程(羽毛微力 → 重载抓取) |
| 工作温域 | 宽广,可提供耐高低温配方 |
| 防护配方 | 可选防水 / 防尘 / 耐油污 |
| 输出形式 | 高分辨率触觉热力图(数字信号矩阵) |
五、产品形态
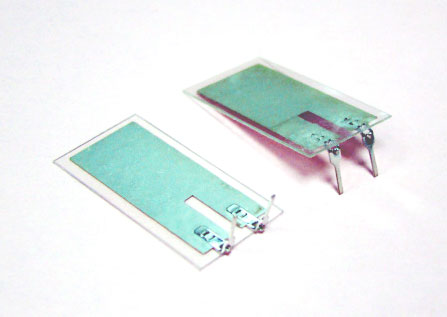
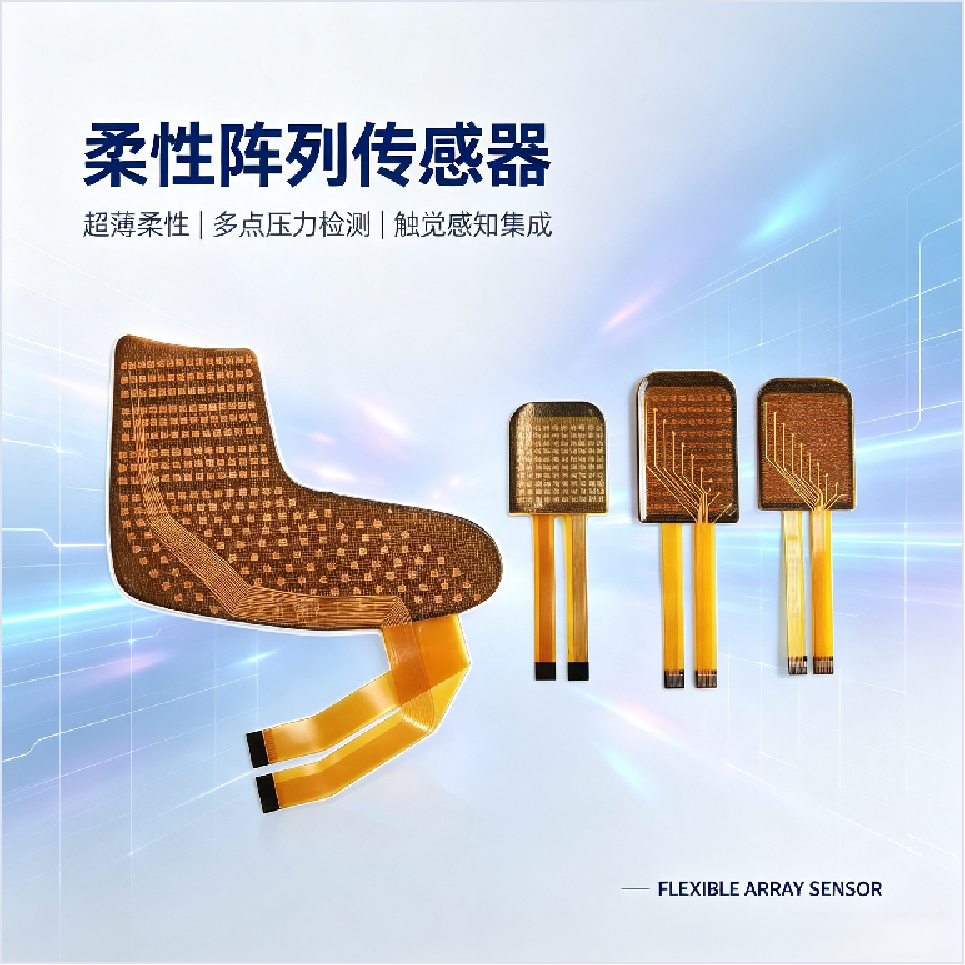
- 柔性阵列,曲面贴合:薄至 0.1mm,可贴合机械手指、球体等复杂曲面,整片弯折或卷曲状态下仍能稳定感知。
- 多规格阵列:从演示级到 19×19 高密度,灵活适配不同精度需求。
- 异形定制:支持点阵、异形形状定制开模,满足特殊结构设计。
- 即插即用:标准接口设计,便于快速集成到现有机器人系统中。