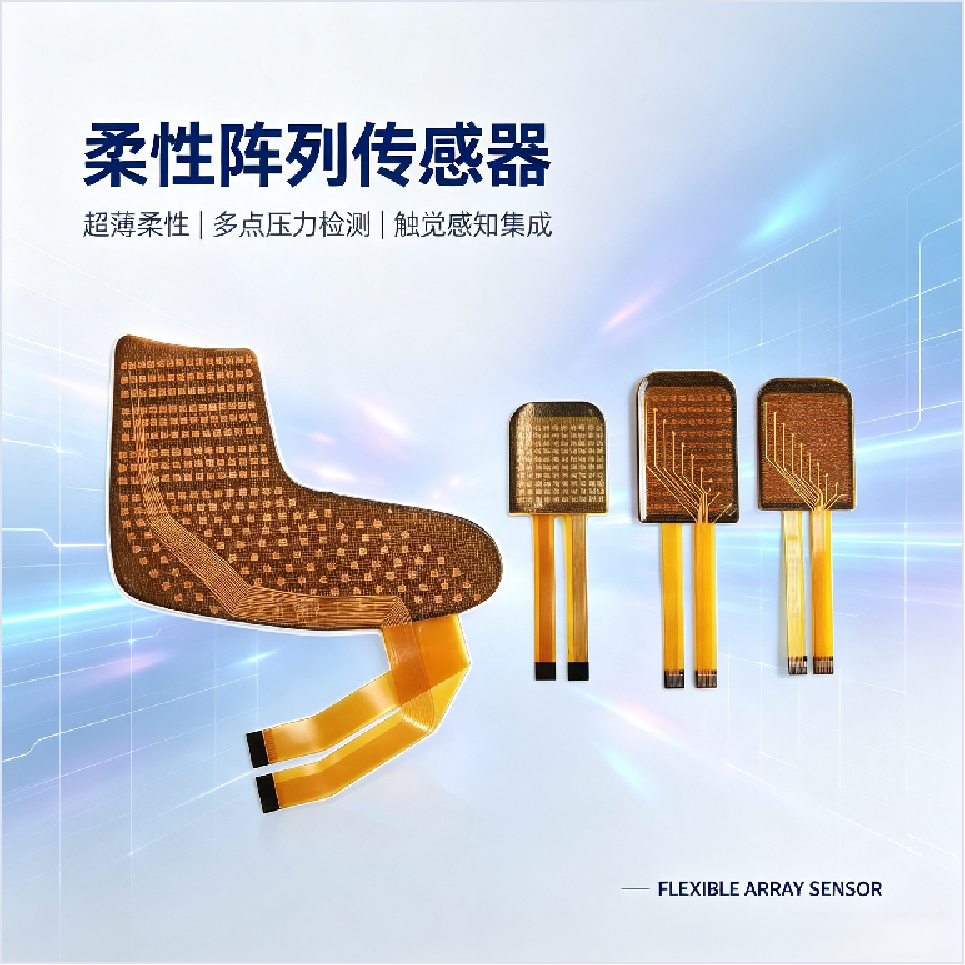
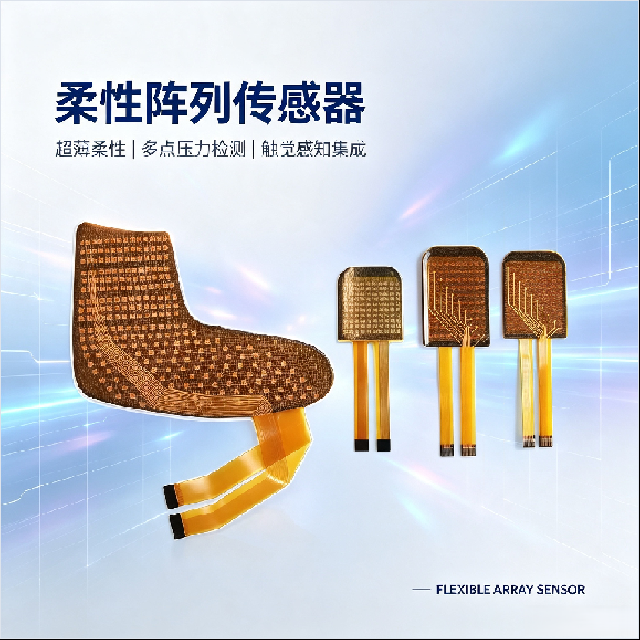
Sensor tátil de matriz flexível de nível micrométrico - RXCJ1A-1
- Tipo de sensor Sensor de pressão de matriz flexível do tipo piezoresistivo
- Densidade da matriz Até 19×19 pixels (escala da matriz personalizável)
- Resolução espacial 1 mm
- Tempo de resposta < 10 ms
- Espessura do sensor A partir de 0,1 mm
- Vida útil de fadiga > 1 milhão de ciclos mecânicos
- Faixa de pressão Faixa ampla (força mínima como uma pena → preensão de carga pesada)
- Faixa de temperatura de operação Ampla, com fórmulas disponíveis para resistência a altas e baixas temperaturas
- Fórmula de proteção Opcional à prova d'água / à prova de poeira / resistente a óleo
- Forma de saída Mapa de calor tátil de alta resolução (matriz de sinais digitais)
Introdução do produto
1. Introdução do produto
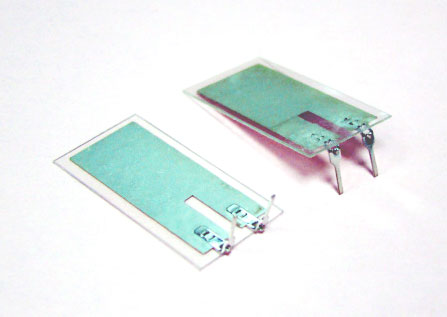
Esta é uma "pele eletrônica" projetada especificamente para robôs — uma camada de filme sensor flexível que pode se adaptar e dobrar, capaz de converter em tempo real a distribuição de pressão na superfície de contato em uma matriz de sinais digitais de alta resolução, permitindo que os robôs obtenhamPercepção tátil e capacidade de feedback de força comparáveis à ponta dos dedos humanos。
Na evolução tecnológica dos robôs de "ver" para "tocar", este sensor resolve exatamentePercepção tátilEste gargalo central. Seja na preensão fina de mãos hábeis ou na interação segura de braços robóticos colaborativos, todos dependem dele para perceber "quanta força foi aplicada", "qual forma foi tocada" e "se ocorreu deslizamento".
二、工作原理
1. Deformação física:Uma força externa atua sobre a superfície e a microestrutura interna sofre deformação microscópica.
2. Modulação de impedância:A área de contato ou a variação do caminho da camada condutora sensível altera a resistência.
3. Aquisição de sinal:Camadas de eletrodos ortogonais capturam com precisão as mudanças de resistência de cada pixel.
4. Imagem tátil:O circuito periférico é convertido em um "mapa de calor tátil" de alta resolução.
III. Características do produto
| Dimensão de vantagem | Desempenho específico |
|---|---|
| Resolução ultraelevada | Matriz de até 19×19 pixels, resolução espacial de 1 mm, comparável à capacidade de resolução de textura da ponta dos dedos humanos |
| Resposta ultrarrápida | Tempo de resposta < 10 ms, capaz de rastrear mudanças rápidas de força dinâmica, adequado para cenários de controle de força em tempo real |
| Ultrafino e flexível | Espessura a partir de apenas 0,1 mm, capaz de se adaptar conformemente a dedos mecânicos, esferas e outras superfícies tridimensionais complexas |
| Vida útil ultralonga | Vida útil de fadiga > 1 milhão de ciclos mecânicos, desempenho consistente, adequado para uso industrial de longo prazo |
| Faixa ampla | Da percepção de força mínima como uma pena até a preensão de carga pesada, cobrindo uma faixa extremamente ampla de pressão |
| Adaptação ambiental | Faixa de temperatura de operação ampla, com fórmulas disponíveis para resistência a altas e baixas temperaturas; materiais opcionais à prova d'água, à prova de poeira e resistentes a óleo |
| Personalização flexível | Suporta personalização de matrizes pontuais e formatos especiais com abertura de molde, escala da matriz personalizável conforme necessário |
IV. Parâmetros principais
| Indicadores | |
|---|---|
| Tipo de sensor | Sensor de pressão de matriz flexível do tipo piezoresistivo |
| Densidade da matriz | Até 19×19 pixels (escala da matriz personalizável) |
| Resolução espacial | 1 mm |
| 响应时间 | < 10 ms |
| Espessura do sensor | A partir de 0,1 mm |
| Vida útil de fadiga | > 1 milhão de ciclos mecânicos |
| Faixa de pressão | Faixa ampla (força mínima como uma pena → preensão de carga pesada) |
| Faixa de temperatura de operação | Ampla, com fórmulas disponíveis para resistência a altas e baixas temperaturas |
| Fórmula de proteção | Opcional à prova d'água / à prova de poeira / resistente a óleo |
| Forma de saída | Mapa de calor tátil de alta resolução (matriz de sinais digitais) |
V. Forma do produto
- Matriz flexível, adaptação a superfícies curvas:Fino como 0,1 mm, pode se adaptar a dedos mecânicos, esferas e outras superfícies complexas, mantendo percepção estável mesmo quando dobrado ou enrolado por completo.
- Matrizes de múltiplas especificações:Do nível de demonstração até 19×19 de alta densidade, adaptação flexível a diferentes requisitos de precisão.
- Personalização de formato especial:Suporta personalização de matrizes pontuais e formatos especiais com abertura de molde, atendendo a designs estruturais especiais.
- Plug and play:Design de interface padrão, facilitando a integração rápida em sistemas robóticos existentes.
Principais áreas de aplicação
- Garras robóticas — Detecção de força de preensão e deslizamento para manipulação delicada.
- Braços colaborativos — Interação segura homem-robô com detecção de contato.
- Próteses — Restauração do sentido tátil em membros artificiais.
- Dispositivos vestíveis — Monitoramento de pressão em tempo real para saúde e esportes.
- Automação industrial — Controle de qualidade e montagem com feedback tátil.
Palavras-chave:sensor tátil flexível, sensor de pressão matricial, pele eletrônica robótica, sensor piezoelétrico, sensor de força de contato, sensor tátil de alta resolução, sensor de matriz de pressão, sensor flexível industrial