产品介绍
一、製品紹介
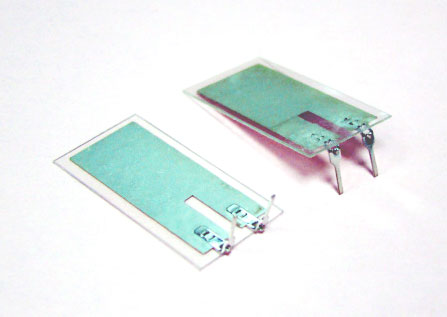
これはロボット専用に作られた「電子皮膚」——密着可能で曲げられるフレキシブルセンシングフィルムで、接触面の圧力分布をリアルタイムで高解像度のデジタル信号マトリクスに変換し、ロボットに与える人間の指先に匹敵する触覚感知と力フィードバック能力。
ロボットが「見える」から「触れる」への技術進化の中で、このセンサーが解決するのはまさに触覚感知この核心的なボトルネック。器用な手の精密把持であれ、協働ロボットアームの安全なインタラクションであれ、これに依存して「どれだけの力を加えたか」「どんな形状に接触したか」「滑りが発生したか」を感知する。
二、工作原理
1、物理的変形:外力が表面に作用し、内部微細構造が微視的変形を生じる。
2、インピーダンス変調:感圧導電層の接触面積または経路が変化し、抵抗が変わる。
3、信号収集:直交電極層が各ピクセル点の抵抗変化を精密に捕捉。
4、触覚イメージング:周辺回路が高解像度「触覚ヒートマップ」に変換。
三、製品特徴
| 優位性の次元 | 具体的な表現 |
|---|---|
| 超高解像度 | 最大19×19ピクセルアレイ、空間分解能1mm、人間の指先のテクスチャ分解能に匹敵 |
| 超高速応答 | 応答時間 < 10ms、高速な動的力変化を追跡可能、リアルタイム力制御シーンに適用 |
| 超薄型フレキシブル | 厚さわずか0.1mmから、機械指や球体などの複雑な三次元曲面に共形密着可能 |
| 超長寿命 | 疲労寿命 > 100万回の機械的サイクル、性能が一貫しており、長期的な産業用途に適合 |
| 広レンジ | 羽毛のような微力感知から重負荷把持まで、極めて広い圧力レンジをカバー |
| 環境適応 | 動作温度範囲が広範で、耐高温低温配合を提供可能;オプションで防水、防塵、耐油汚れ材料 |
| 柔軟なカスタマイズ | ドットマトリクス、異形形状のカスタム金型に対応、アレイ規模はオンデマンドでカスタマイズ可能 |
四、核心パラメータ
| 指標 | |
|---|---|
| センサータイプ | ピエゾ抵抗式フレキシブルアレイ圧力センサー |
| アレイ密度 | 最大19×19ピクセル(アレイ規模カスタマイズ可能) |
| 空間分解能 | 1 mm |
| 响应时间 | < 10 ms |
| センサー厚さ | 0.1 mm から |
| 疲労寿命 | > 100万回の機械的サイクル |
| 圧力レンジ | 広レンジ(羽毛の微力 → 重負荷把持) |
| 動作温度範囲 | 広範、耐高温低温配合を提供可能 |
| 保護配合 | オプションで防水 / 防塵 / 耐油汚れ |
| 出力形式 | 高解像度触覚ヒートマップ(デジタル信号マトリクス) |
五、製品形態
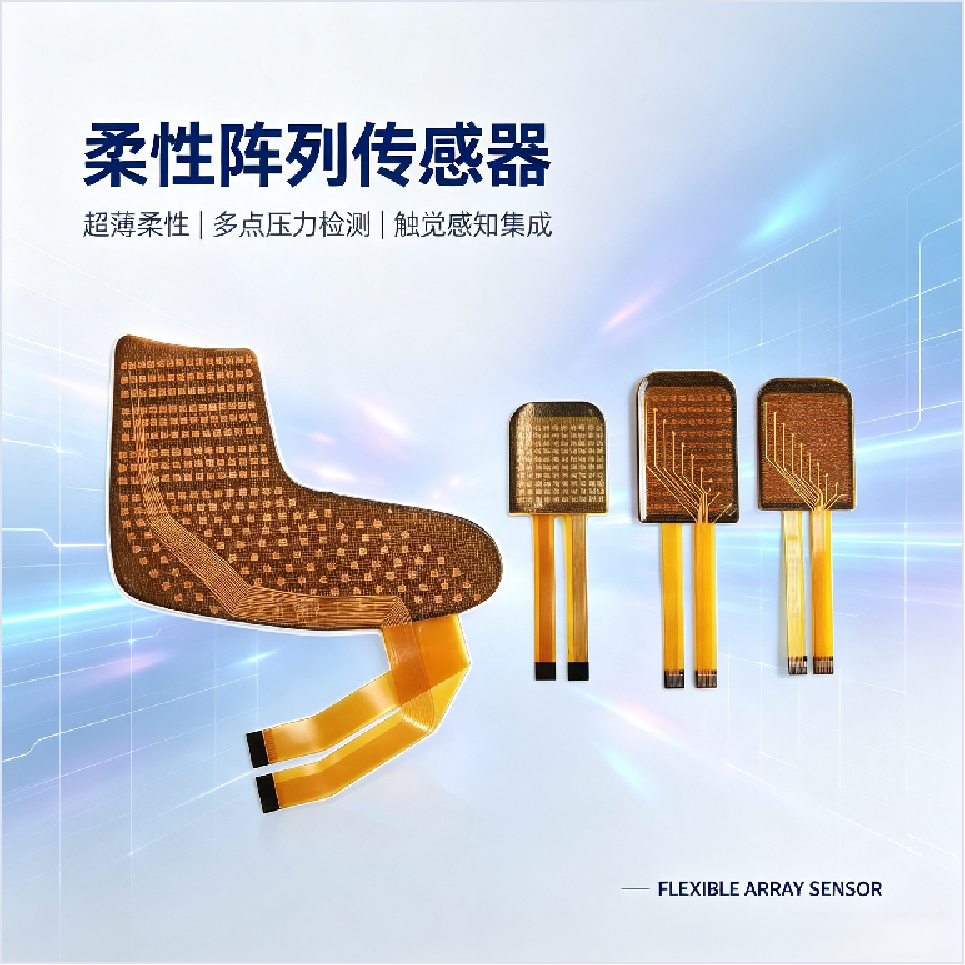
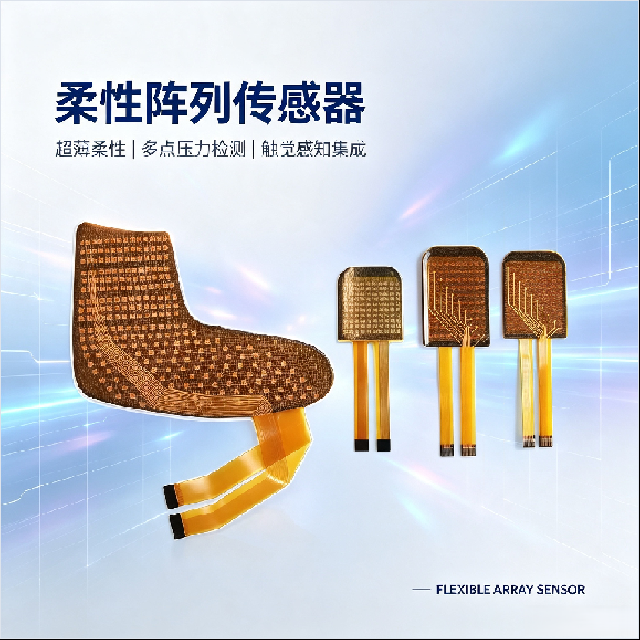
- フレキシブルアレイ、曲面密着:薄さ0.1mm、機械指や球体などの複雑な曲面に密着可能、全体を曲げたり巻いたりしても安定して感知。
- 多規格アレイ:デモレベルから19×19高密度まで、異なる精度要件に柔軟に対応。
- 異形カスタム:ドットマトリクス、異形形状のカスタム金型に対応、特殊な構造設計を満たす。
- プラグアンドプレイ:標準インターフェース設計で、既存のロボットシステムへの迅速な統合が容易。
主な応用分野
- ロボットハンド・把持制御 — 巧みなハンドやグリッパーに搭載し、把持力の精密制御や滑り検知を実現。繊細な物体の損傷を防ぎます。
- 協働ロボットの安全インタラクション — 人と協働するロボットアームの表面に貼付し、接触を検知して安全停止や力制限を行い、作業者の安全を確保します。
- 電子皮膚・触覚フィードバック — ロボットの全身を覆う電子皮膚として、物体の形状・硬さ・表面テクスチャを認識し、高度なマニピュレーションを可能にします。
- 医療・リハビリテーション — 義手やリハビリ機器に組み込み、触覚フィードバックを提供。患者の感覚回復や訓練効果を向上させます。
- ウェアラブル・健康モニタリング — 身体に密着させて圧力分布を計測し、姿勢分析や褥瘡予防、スポーツパフォーマンス評価に活用できます。
キーワード:フレキシブル触覚センサー, 圧電フィルムセンサー, 触覚アレイセンサー, ロボット電子皮膚, 圧力分布センサー, 高解像度触覚センサー, フレキシブル圧力センサー, ロボット触覚フィードバック