Микронный гибкий матричный тактильный датчик - RXCJ1A-1
- Тип датчика Пьезорезистивный гибкий матричный датчик давления
- Плотность матрицы Максимум 19×19 пикселей (масштаб матрицы настраивается)
- Пространственное разрешение 1 мм
- Время отклика < 10 мс
- Толщина датчика От 0,1 мм
- Усталостная долговечность > 1 миллиона механических циклов
- Диапазон давления Широкий диапазон (от микроусилия пера → до захвата тяжелых грузов)
- Рабочий температурный диапазон Широкий, доступны рецептуры для высоких и низких температур
- Защитная рецептура Опционально: водонепроницаемость / пыленепроницаемость / маслостойкость
- Форма вывода Высокоразрешающая тактильная тепловая карта (матрица цифровых сигналов)
产品介绍
一、产品介绍
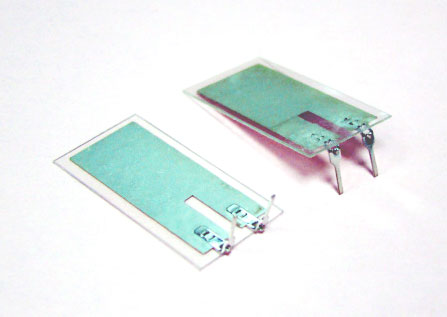
Это «электронная кожа», специально созданная для роботов: гибкая сенсорная пленка, способная прилегать и изгибаться, преобразующая распределение давления на контактной поверхности в реальном времени в высокоразрешающую матрицу цифровых сигналов, позволяя роботу получитьТактильное восприятие и обратная связь по усилию, сопоставимые с человеческим кончиком пальца。
В эволюции робототехники от «способности видеть» к «способности осязать» этот датчик решает именноТактильное восприятиеЭто узкое место. Будь то точный захват ловкой руки или безопасное взаимодействие коллаборативного манипулятора, все зависит от него для восприятия «какая сила приложена», «какая форма контактирует», «произошло ли скольжение».
二、工作原理
1. Физическая деформация:Внешняя сила воздействует на поверхность, внутренняя микроструктура претерпевает микроскопическую деформацию.
2. Импедансная модуляция:Изменение площади контакта или пути чувствительного проводящего слоя, изменение сопротивления.
3. Сбор сигнала:Ортогональные слои электродов точно улавливают изменения сопротивления в каждой пиксельной точке.
4. Тактильная визуализация:Периферийная схема преобразуется в высокоразрешающую «тактильную тепловую карту».
III. Особенности продукта
| Преимущественные характеристики | Конкретные показатели |
|---|---|
| Сверхвысокое разрешение | Максимальная матрица 19×19 пикселей, пространственное разрешение до 1 мм, сопоставимо со способностью человеческого кончика пальца различать текстуру |
| Сверхбыстрый отклик | Время отклика < 10 мс, способность отслеживать быстрые динамические изменения силы, подходит для сценариев управления усилием в реальном времени |
| Сверхтонкий и гибкий | Толщина всего от 0,1 мм, возможность конформного прилегания к сложным трехмерным криволинейным поверхностям, таким как пальцы манипулятора, сферы и т.д. |
| Сверхдолгий срок службы | Усталостная долговечность > 1 миллиона механических циклов, стабильные характеристики, подходит для долгосрочного промышленного использования |
| Широкий диапазон | От восприятия микроусилия, подобного перу, до захвата тяжелых грузов, охватывает чрезвычайно широкий диапазон давления |
| Адаптация к окружающей среде | Рабочий температурный диапазон широкий, доступны рецептуры для высоких и низких температур; опционально материалы водонепроницаемые, пыленепроницаемые, маслостойкие |
| Гибкая настройка | Поддержка точечной матрицы, изготовление пресс-форм по индивидуальным нестандартным формам, масштаб матрицы настраивается по потребности |
IV. Ключевые параметры
| Показатель | |
|---|---|
| Тип датчика | Пьезорезистивный гибкий матричный датчик давления |
| Плотность матрицы | Максимум 19×19 пикселей (масштаб матрицы настраивается) |
| Пространственное разрешение | 1 mm |
| 响应时间 | < 10 ms |
| Толщина датчика | От 0,1 мм |
| Усталостная долговечность | > 1 миллиона механических циклов |
| Диапазон давления | Широкий диапазон (от микроусилия пера → до захвата тяжелых грузов) |
| Рабочий температурный диапазон | Широкий, доступны рецептуры для высоких и низких температур |
| Защитная рецептура | Опционально: водонепроницаемость / пыленепроницаемость / маслостойкость |
| Форма вывода | Высокоразрешающая тактильная тепловая карта (матрица цифровых сигналов) |
V. Форма продукта
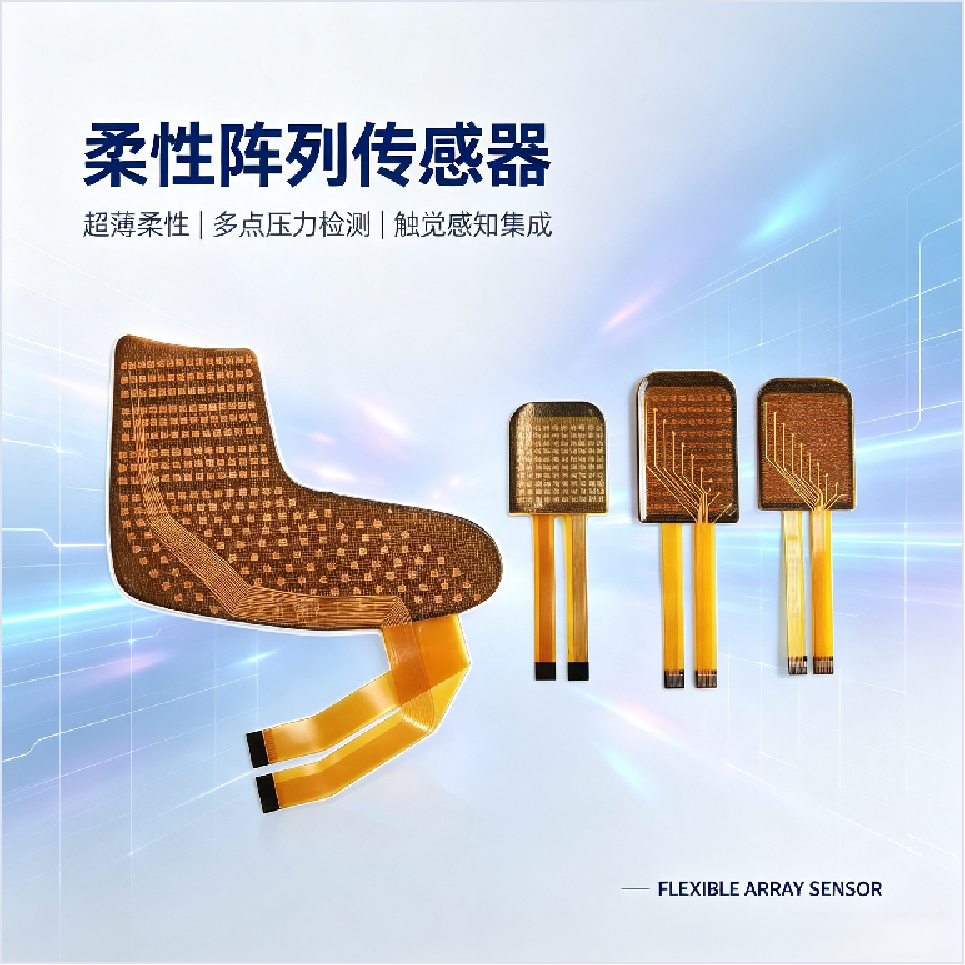
- Гибкая матрица, прилегание к криволинейным поверхностям: Толщина всего 0,1 мм, возможность прилегания к сложным криволинейным поверхностям, таким как пальцы манипулятора, сферы и т.д., стабильное восприятие даже при изгибе или скручивании всего листа.
- Многотиповая матрица: От демонстрационного уровня до высокой плотности 19×19, гибкая адаптация к различным требованиям точности.
- Нестандартное изготовление: Поддержка точечной матрицы, изготовление пресс-форм по индивидуальным нестандартным формам, удовлетворение особых конструктивных требований.
- Plug and play: Стандартный интерфейс, удобство быстрой интеграции в существующие робототехнические системы.
Основные области применения
- Роботизированные захваты и манипуляторы — Обеспечивает точное управление усилием захвата и обнаружение проскальзывания для хрупких и разнородных объектов.
- Совместные роботы (коботы) — Позволяет безопасно взаимодействовать с человеком, распознавая контакт и регулируя усилие в реальном времени.
- Медицинские и реабилитационные роботы — Используется для тактильной обратной связи в протезах и хирургических системах, повышая точность и безопасность.
- Умные производственные системы — Контролирует распределение давления при сборке и обработке, предотвращая повреждение деталей.
- Исследования и разработки в робототехнике — Служит платформой для разработки алгоритмов тактильного восприятия и манипуляции.
Ключевые слова:гибкий тактильный датчик, матричный датчик давления, пьезорезистивный сенсор, электронная кожа, сенсор для роботов, тактильная чувствительность, датчик давления для робототехники, гибкая сенсорная пленка