Capteur tactile à matrice flexible micrométrique - RXCJ1A-1
- Type de capteur Capteur de pression à matrice flexible piézorésistif
- Densité de matrice Jusqu'à 19×19 pixels (taille de matrice personnalisable)
- Résolution spatiale 1 mm
- Temps de réponse < 10 ms
- Épaisseur du capteur À partir de 0,1 mm
- Durée de vie en fatigue > 1 million de cycles mécaniques
- Plage de pression Large plage (force infime comme une plume → préhension de charges lourdes)
- Plage de température de fonctionnement Large, formules résistantes aux hautes et basses températures disponibles
- Formulation de protection Optionnel : étanche / anti-poussière / résistant aux huiles
- Forme de sortie Carte thermique tactile à haute résolution (matrice de signaux numériques)
Présentation du produit
一、产品介绍
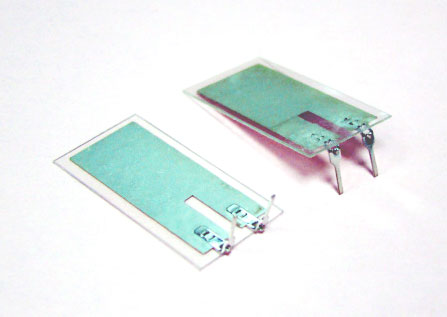
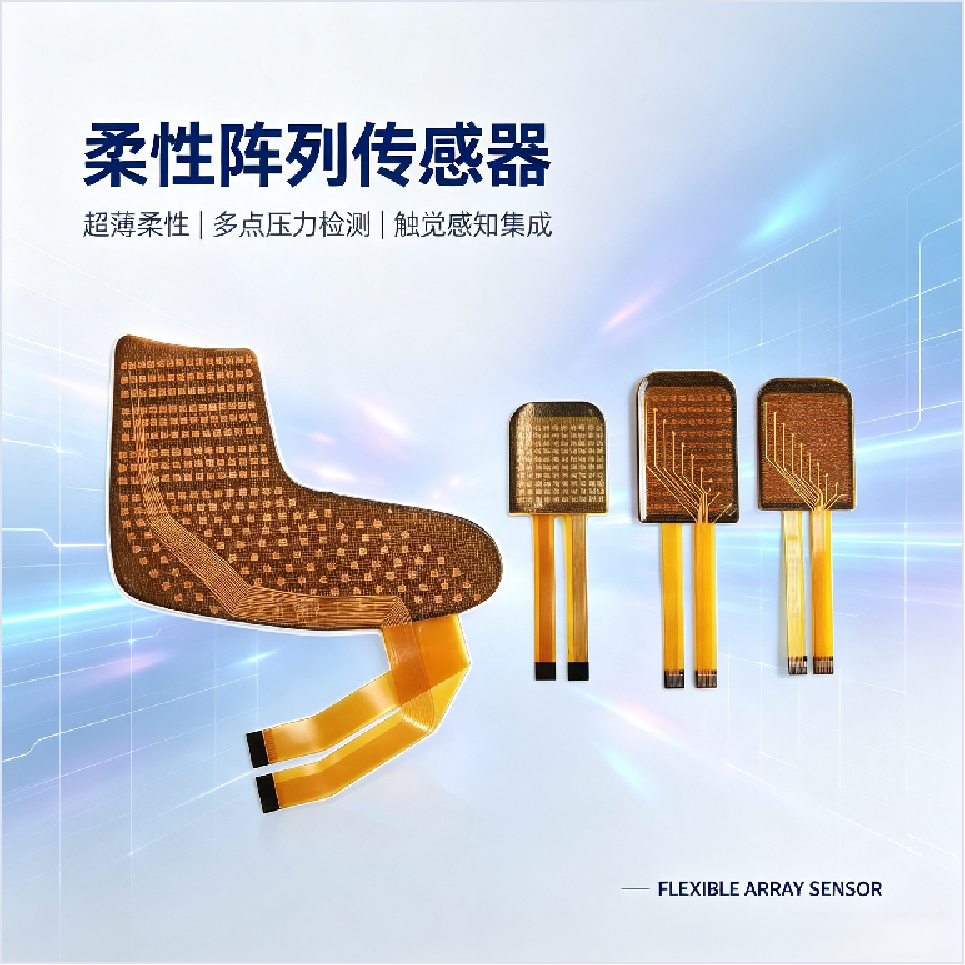
Il s'agit d'une « peau électronique » conçue pour les robots — une couche de film de détection flexible pouvant épouser et se courber, capable de convertir en temps réel la distribution de pression sur la surface de contact en une matrice de signaux numériques à haute résolution, permettant au robot d'obtenirPerception tactile et retour de force comparables au bout des doigts humains。
Dans l'évolution technologique du robot passant de « voir » à « toucher », ce capteur résout précisémentPerception tactileCe goulot d'étranglement central. Que ce soit pour la préhension fine d'une main habile ou l'interaction sécurisée d'un bras robotisé collaboratif, il dépend de ce capteur pour percevoir « quelle force est appliquée », « quelle forme est en contact » et « si un glissement se produit ».
二、工作原理
1. Déformation physique :Une force externe agit sur la surface, la microstructure interne subit une déformation microscopique.
2. Modulation d'impédance :La surface de contact ou le trajet de la couche conductrice sensible change, la résistance varie.
3. Acquisition de signal :Les couches d'électrodes orthogonales capturent précisément les variations de résistance de chaque pixel.
4. Imagerie tactile :Le circuit périphérique est converti en « carte thermique tactile » à haute résolution.
III. Caractéristiques du produit
| Dimensions d'avantage | Performance spécifique |
|---|---|
| Résolution ultra-élevée | Matrice jusqu'à 19×19 pixels, résolution spatiale de 1 mm, comparable à la capacité de résolution de texture du bout des doigts humains |
| Réponse ultra-rapide | Temps de réponse < 10 ms, capable de suivre des variations rapides de force dynamique, adapté aux scénarios de contrôle de force en temps réel |
| Ultra-mince et flexible | Épaisseur à partir de seulement 0,1 mm, peut épouser des surfaces tridimensionnelles complexes telles que des doigts mécaniques, des sphères |
| Durée de vie ultra-longue | Durée de vie en fatigue > 1 million de cycles mécaniques, performances constantes, adapté à une utilisation industrielle à long terme |
| Large plage de mesure | De la perception de forces infimes comme une plume à la préhension de charges lourdes, couvrant une très large plage de pression |
| Adaptation environnementale | Plage de température de fonctionnement large, formules résistantes aux hautes et basses températures disponibles ; matériaux optionnels étanches, anti-poussière, résistants aux huiles |
| Personnalisation flexible | Prise en charge de la personnalisation de matrices à points et de formes spéciales par moulage, taille de matrice personnalisable selon les besoins |
IV. Paramètres principaux
| Indicateur | |
|---|---|
| Type de capteur | Capteur de pression à matrice flexible piézorésistif |
| Densité de matrice | Jusqu'à 19×19 pixels (taille de matrice personnalisable) |
| Résolution spatiale | 1 mm |
| Temps de réponse | < 10 ms |
| Épaisseur du capteur | À partir de 0,1 mm |
| Durée de vie en fatigue | > 1 million de cycles mécaniques |
| Plage de pression | Large plage (force infime comme une plume → préhension de charges lourdes) |
| Plage de température de fonctionnement | Large, formules résistantes aux hautes et basses températures disponibles |
| Formulation de protection | Optionnel : étanche / anti-poussière / résistant aux huiles |
| Forme de sortie | Carte thermique tactile à haute résolution (matrice de signaux numériques) |
V. Forme du produit
- Matrice flexible, adaptation aux surfaces courbes : Fin à 0,1 mm, peut épouser des surfaces complexes telles que des doigts mécaniques, des sphères, et reste stable en perception même plié ou enroulé.
- Matrice multi-spécifications : Du niveau démonstration à 19×19 haute densité, adaptation flexible à différents besoins de précision.
- Personnalisation de formes spéciales : Prise en charge de la personnalisation de matrices à points et de formes spéciales par moulage, répondant aux conceptions structurelles spéciales.
- Prêt à l'emploi : Conception d'interface standard, facilitant l'intégration rapide dans les systèmes robotiques existants.
Principaux domaines d'application
- Préhension robotique de précision — Permet aux mains robotisées et aux pinces de détecter la force de préhension, la forme des objets et les glissements pour une manipulation délicate et fiable.
- Interaction homme-robot sécurisée — Équipe les bras collaboratifs d'une peau tactile sensible pour détecter les contacts et ajuster les forces en toute sécurité.
- Prothèses et interfaces tactiles — Fournit un retour tactile réaliste aux prothèses et aux dispositifs portables pour améliorer le contrôle et la perception.
- Contrôle qualité et tests de contact — Mesure la répartition des pressions dans les processus d'assemblage, d'emballage et de test de contact pour garantir la conformité.
- Robotique médicale et chirurgicale — Offre une perception tactile haute résolution pour les instruments chirurgicaux et les robots d'assistance médicale.
Mots-clés:capteur tactile flexible, capteur de pression matriciel, peau électronique robotique, capteur piézorésistif, capteur tactile haute résolution, capteur de force robot, capteur pression flexible, retour tactile robot