Mikrometer-flexibler Array-taktiler Sensor - RXCJ1A-1
- Sensortyp Piezoresistiver flexibler Array-Drucksensor
- Array-Dichte Höchstes 19×19-Pixel (Array-Größe anpassbar)
- Räumliche Auflösung 1 mm
- Ansprechzeit < 10 ms
- Sensordicke ab 0,1 mm
- Ermüdungslebensdauer > 1 Million mechanische Zyklen
- Druckmessbereich Breiter Messbereich (Feder-Mikrokraft → Schwerlastgreifen)
- Betriebstemperaturbereich Breit, Formulierungen für hohe und niedrige Temperaturen erhältlich
- Schutzformulierung Optional wasserdicht / staubdicht / ölbeständig
- Ausgabeform Hochauflösende taktile Wärmekarte (digitales Signalmatrix)
Produktvorstellung
一、Produkteinführung
Dies ist eine „elektronische Haut“, die speziell für Roboter entwickelt wurde – eine anpassbare, biegsame flexible Sensorfolie, die die Druckverteilung auf der Kontaktfläche in Echtzeit in eine hochauflösende digitale Signalmatrix umwandeln kann, sodass Roboter erhaltenTaktile Wahrnehmung und Kraftrückmeldung vergleichbar mit menschlichen Fingerspitzen。
In der technologischen Evolution von Robotern von „sehen können“ zu „fühlen können“ löst dieser Sensor genauTaktile Wahrnehmungdiesen Kernengpass. Ob feines Greifen mit geschickten Händen oder sichere Interaktion von kollaborativen Roboterarmen – alles ist auf ihn angewiesen, um zu erfassen „wie viel Kraft aufgewendet wurde“, „welche Form berührt wurde“ und „ob ein Rutschen stattgefunden hat“.
二、工作原理
1. Physikalische Verformung:Externe Kraft wirkt auf die Oberfläche, die interne Mikrostruktur erfährt mikroskopische Verformung.
2. Impedanzmodulation:Die Kontaktfläche oder der Pfad der empfindlichen leitfähigen Schicht ändert sich, der Widerstand ändert sich.
3. Signalerfassung:Orthogonale Elektrodenschichten erfassen präzise Widerstandsänderungen jedes Pixelpunkts.
4. Taktile Bildgebung:Die Peripherieschaltung wird in eine hochauflösende „taktile Wärmekarte“ umgewandelt.
III. Produktmerkmale
| Vorteilsdimension | Konkrete Leistung |
|---|---|
| Ultrahohe Auflösung | Höchstes 19×19-Pixel-Array, räumliche Auflösung bis 1 mm, vergleichbar mit der Texturunterscheidungsfähigkeit menschlicher Fingerspitzen |
| Ultraschnelle Reaktion | Ansprechzeit < 10 ms, kann schnelle dynamische Kraftänderungen verfolgen, geeignet für Echtzeit-Kraftregelungsszenarien |
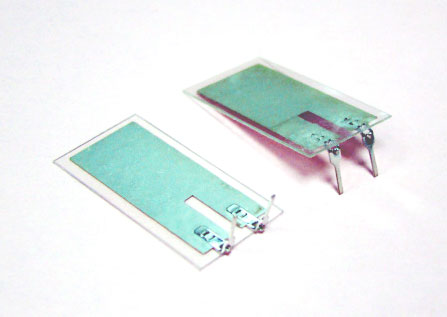
| Ultradünn und flexibel | Dicke ab nur 0,1 mm, kann konform an komplexe dreidimensionale gekrümmte Oberflächen wie Roboterfinger und Kugeln angepasst werden |
| Ultralange Lebensdauer | Ermüdungslebensdauer > 1 Million mechanische Zyklen, konsistente Leistung, geeignet für langfristigen industriellen Einsatz |
| Breiter Messbereich | Von federleichter Mikrokraftwahrnehmung bis zum Schwerlastgreifen, extrem breiter Druckmessbereich |
| Umgebungsanpassung | Breiter Betriebstemperaturbereich, Formulierungen für hohe und niedrige Temperaturen erhältlich; optionale wasserdichte, staubdichte, ölbeständige Materialien |
| Flexible Anpassung | Unterstützt Punktmatrix- und Sonderform-Kundenspezifikationen mit Formenbau, Array-Größe kann nach Bedarf angepasst werden |
IV. Kernparameter
| Spezifikationen | |
|---|---|
| Sensortyp | Piezoresistiver flexibler Array-Drucksensor |
| Array-Dichte | Höchstes 19×19-Pixel (Array-Größe anpassbar) |
| Räumliche Auflösung | 1 mm |
| 响应时间 | < 10 ms |
| Sensordicke | ab 0,1 mm |
| Ermüdungslebensdauer | > 1 Million mechanische Zyklen |
| Druckmessbereich | Breiter Messbereich (Feder-Mikrokraft → Schwerlastgreifen) |
| Betriebstemperaturbereich | Breit, Formulierungen für hohe und niedrige Temperaturen erhältlich |
| Schutzformulierung | Optional wasserdicht / staubdicht / ölbeständig |
| Ausgabeform | Hochauflösende taktile Wärmekarte (digitales Signalmatrix) |
V. Produktform
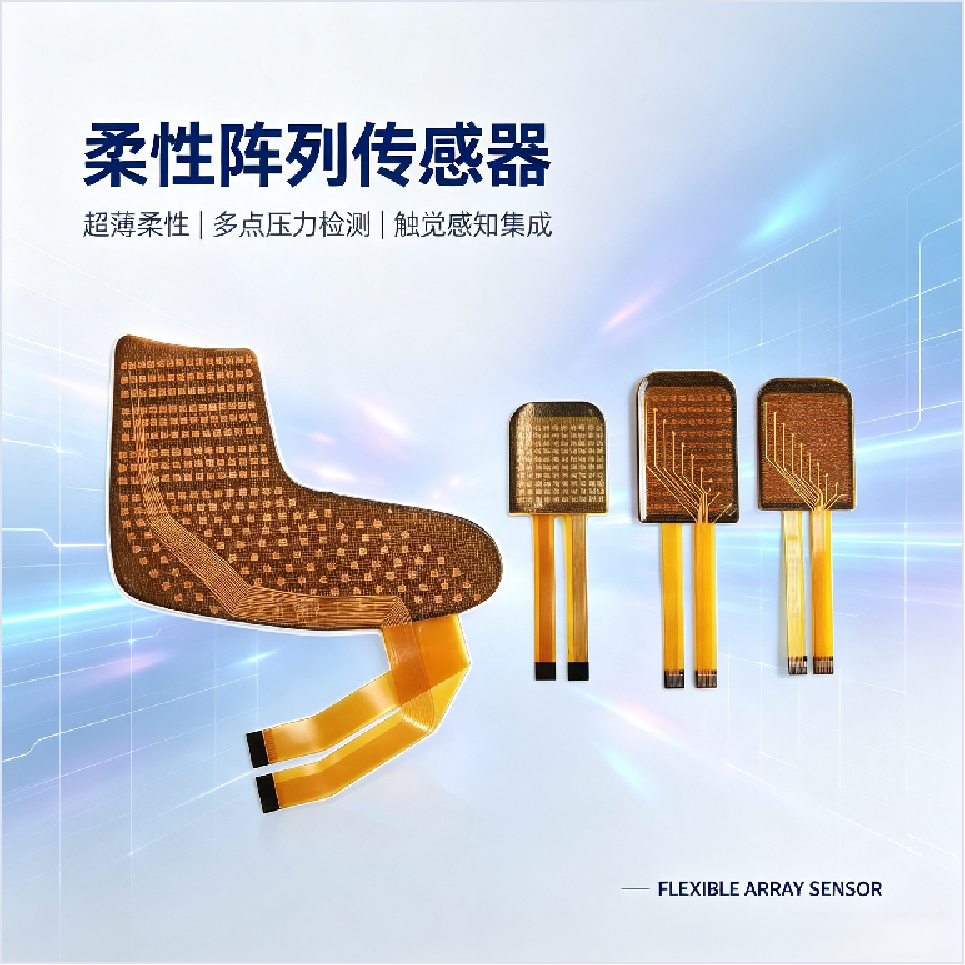
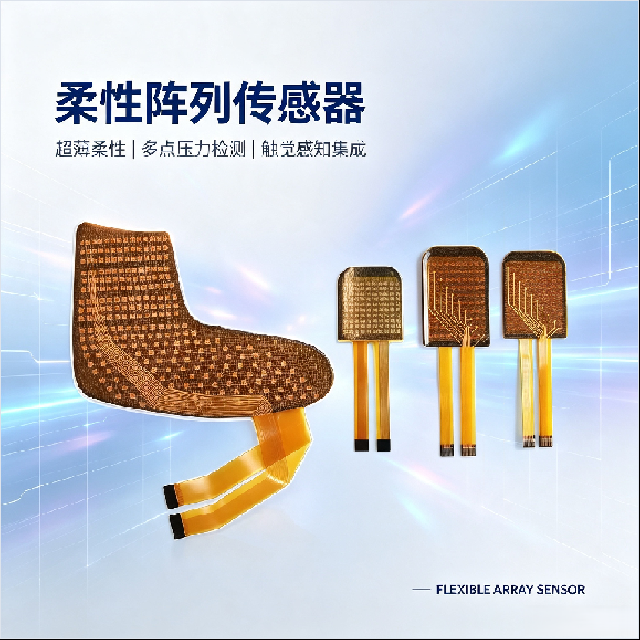
- Flexibles Array, konforme Anpassung an gekrümmte Oberflächen:So dünn wie 0,1 mm, kann an komplexe gekrümmte Oberflächen wie Roboterfinger und Kugeln angepasst werden, stabile Wahrnehmung auch im gebogenen oder gerollten Zustand des gesamten Blattes.
- Mehrspezifikations-Array:Von Demonstrationsniveau bis 19×19 hohe Dichte, flexible Anpassung an unterschiedliche Präzisionsanforderungen.
- Sonderform-Kundenspezifikation:Unterstützt Punktmatrix- und Sonderform-Kundenspezifikationen mit Formenbau, erfüllt spezielle Strukturdesigns.
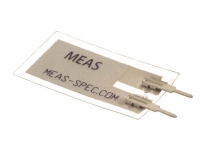
- Plug-and-Play:Standard-Schnittstellendesign, einfache schnelle Integration in bestehende Robotersysteme.
Hauptanwendungsbereiche
- Robotergreifer — Präzise Greifkraftregelung und Objektformerkennung für empfindliche und schwere Objekte.
- Elektronische Haut — Taktile Wahrnehmung für humanoide Roboter und Prothesen mit menschenähnlichem Tastsinn.
- Kollaborative Roboter — Sichere Mensch-Roboter-Interaktion durch Kraft- und Kontakterkennung.
- Medizintechnik — Druckverteilungsmessung in Prothesen, Orthesen und medizinischen Greifinstrumenten.
- Industrielle Automatisierung — Inline-Qualitätskontrolle und Montageüberwachung durch taktile Rückmeldung.
Schlüsselwörter:flexibler taktiler sensor, drucksensor array, robotische elektronische haut, piezoresistiver sensor, taktile sensorik, kraftverteilung sensor, flexibler drucksensor, hochauflösender taktilsensor