Sensor táctil de matriz flexible micrométrico - RXCJ1A-1
- Tipo de sensor Sensor de presión de matriz flexible piezorresistivo
- Densidad de matriz Máximo 19×19 píxeles (escala de matriz personalizable)
- Resolución espacial 1 mm
- Tiempo de respuesta < 10 ms
- Espesor del sensor Desde 0,1 mm
- Vida a la fatiga > 1 millón de ciclos mecánicos
- Rango de presión Amplio rango (fuerza micrométrica como pluma → agarre de carga pesada)
- Rango de temperatura de operación Amplio, puede proporcionar fórmula resistente a altas y bajas temperaturas
- Fórmula de protección Opcional resistente al agua / al polvo / a la suciedad de aceite
- Forma de salida Mapa de calor táctil de alta resolución (matriz de señal digital)
Introducción del producto
1. Introducción del producto
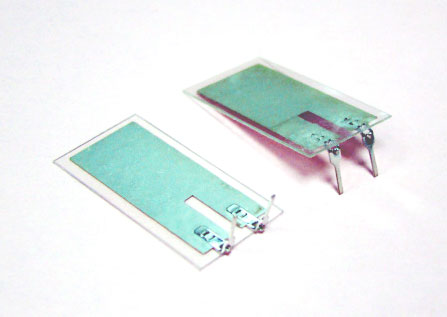
Esta es una "piel electrónica" diseñada específicamente para robots: una película de sensores flexible que se puede adherir y doblar, capaz de convertir en tiempo real la distribución de presión en la superficie de contacto en una matriz de señal digital de alta resolución, permitiendo que el robot obtengaCapacidad de percepción táctil y retroalimentación de fuerza comparable a la yema del dedo humano。
En la evolución tecnológica de los robots de "ver" a "tocar", este sensor resuelve precisamentePercepción táctileste cuello de botella central. Ya sea el agarre fino de una mano diestra o la interacción segura de un brazo robótico colaborativo, todos dependen de él para percibir "cuánta fuerza se aplicó", "qué forma se tocó", "si ocurrió deslizamiento".
二、工作原理
1. Deformación física:La fuerza externa actúa sobre la superficie, la microestructura interna sufre deformación microscópica.
2. Modulación de impedancia:El área de contacto o la variación de la trayectoria de la capa conductora sensible, la resistencia cambia.
3. Adquisición de señal:Las capas de electrodos ortogonales capturan con precisión los cambios de resistencia de cada punto de píxel.
4. Imágenes táctiles:El circuito periférico se convierte en un "mapa de calor táctil" de alta resolución.
III. Características del producto
| Dimensión de ventaja | Rendimiento específico |
|---|---|
| Resolución ultraalta | Matriz de hasta 19×19 píxeles, resolución espacial de 1 mm, comparable a la capacidad de resolución de texturas de la yema del dedo humano |
| Respuesta ultrarrápida | Tiempo de respuesta < 10 ms, capaz de rastrear cambios rápidos de fuerza dinámica, adecuado para escenarios de control de fuerza en tiempo real |
| Ultrafino y flexible | Espesor desde solo 0,1 mm, puede adaptarse conformemente a dedos robóticos, esferas y otras superficies tridimensionales complejas |
| Vida útil ultralarga | Vida a la fatiga > 1 millón de ciclos mecánicos, rendimiento consistente, adecuado para uso industrial a largo plazo |
| Amplio rango | Desde la percepción de fuerza micrométrica como una pluma hasta el agarre de carga pesada, cubre un rango extremadamente amplio de presión |
| Adaptabilidad ambiental | Rango de temperatura de operación amplio, puede proporcionar fórmula resistente a altas y bajas temperaturas; materiales opcionales resistentes al agua, al polvo y a la suciedad de aceite |
| Personalización flexible | Soporta personalización de matriz de puntos y formas especiales mediante apertura de molde, la escala de la matriz se puede personalizar según demanda |
IV. Parámetros principales
| Indicadores | |
|---|---|
| Tipo de sensor | Sensor de presión de matriz flexible piezorresistivo |
| Densidad de matriz | Máximo 19×19 píxeles (escala de matriz personalizable) |
| Resolución espacial | 1 mm |
| Tiempo de respuesta | < 10 ms |
| Espesor del sensor | Desde 0,1 mm |
| Vida a la fatiga | > 1 millón de ciclos mecánicos |
| Rango de presión | Amplio rango (fuerza micrométrica como pluma → agarre de carga pesada) |
| Rango de temperatura de operación | Amplio, puede proporcionar fórmula resistente a altas y bajas temperaturas |
| Fórmula de protección | Opcional resistente al agua / al polvo / a la suciedad de aceite |
| Forma de salida | Mapa de calor táctil de alta resolución (matriz de señal digital) |
V. Forma del producto
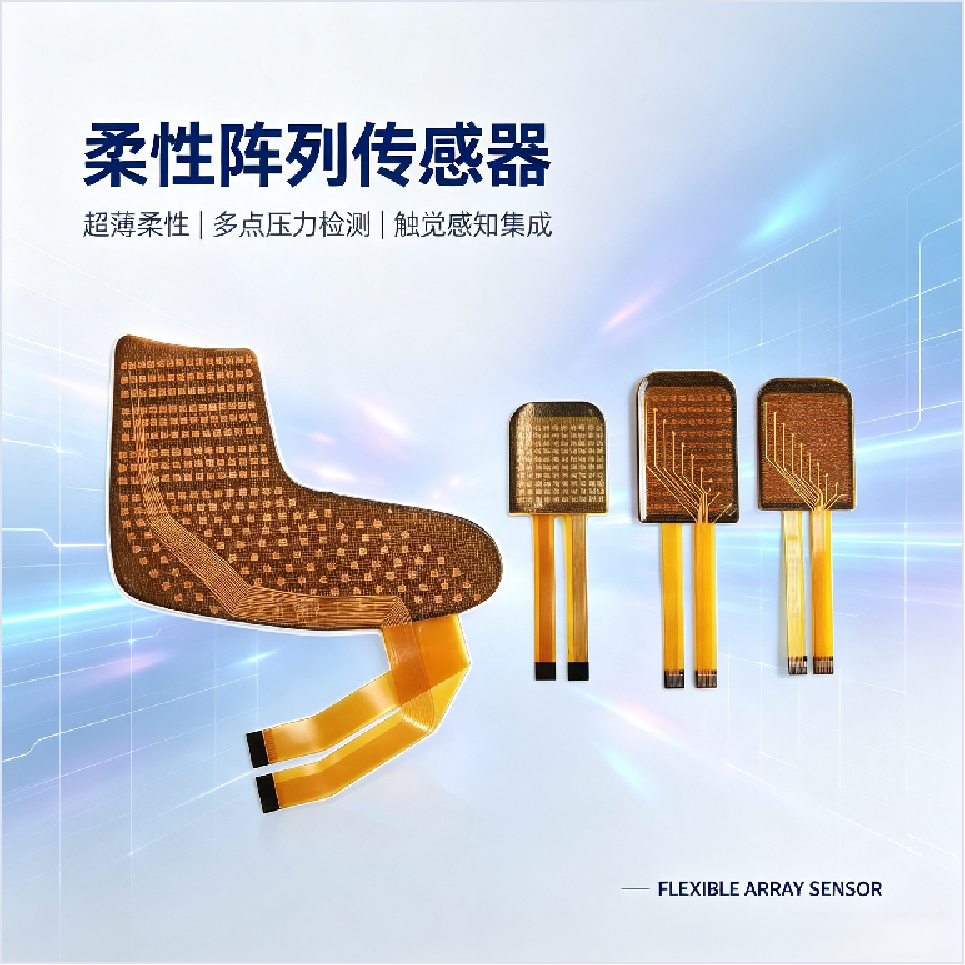
- Matriz flexible, adaptación a superficies curvas:Delgado hasta 0,1 mm, puede adherirse a dedos robóticos, esferas y otras superficies complejas, capaz de percibir de manera estable incluso en estado de flexión o enrollado completo.
- Matriz de múltiples especificaciones:Desde nivel de demostración hasta 19×19 de alta densidad, adaptación flexible a diferentes requisitos de precisión.
- Personalización de formas especiales:Soporta personalización de matriz de puntos y formas especiales mediante apertura de molde, satisface diseños estructurales especiales.
- Listo para usar:Diseño de interfaz estándar, fácil de integrar rápidamente en sistemas robóticos existentes.
Principales áreas de aplicación
- Robótica colaborativa — Permite a los brazos robóticos detectar contacto y ajustar la fuerza para una interacción segura con humanos.
- Pinzas de precisión — Proporciona retroalimentación táctil para el agarre delicado de objetos frágiles o de formas irregulares.
- Prótesis inteligentes — Ofrece sensación táctil a prótesis para mejorar el control y la percepción del usuario.
- Interfaces humano-máquina — Se integra en superficies para detectar toques y gestos en dispositivos electrónicos.
- Automatización industrial — Monitorea la presión en procesos de ensamblaje y manipulación para garantizar la calidad.
Palabras clave:sensor táctil flexible, sensor de presión matricial, piel electrónica robótica, sensor piezorresistivo, matriz de sensores táctiles, sensor de presión flexible, retroalimentación táctil robot, sensor de matriz de presión