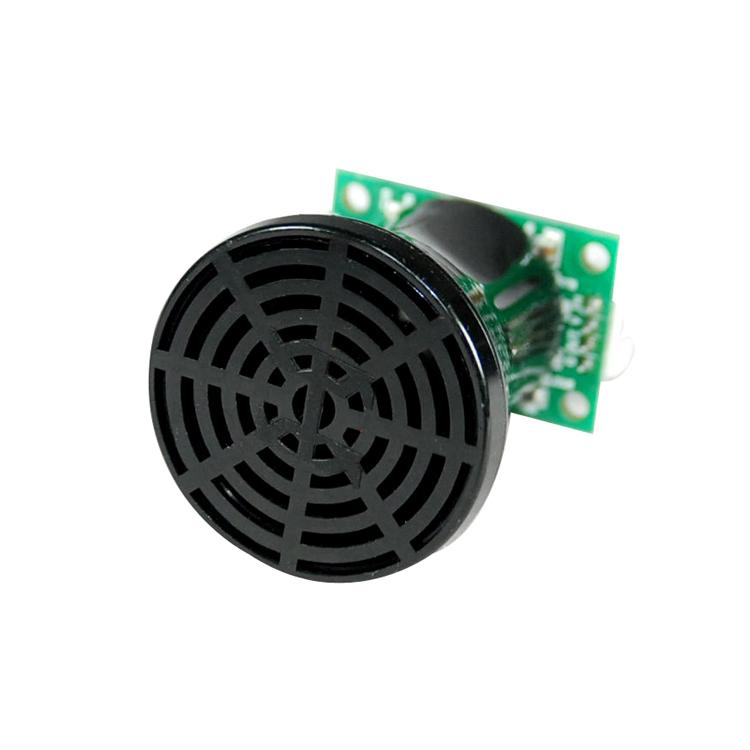
제품 소개
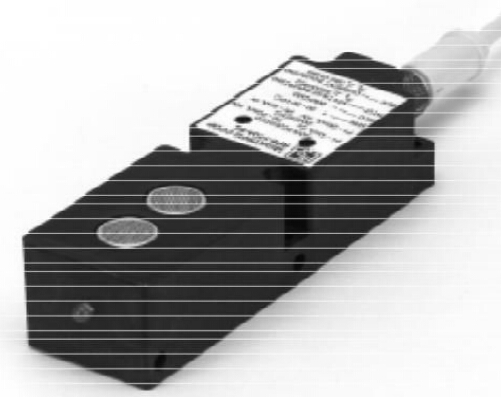
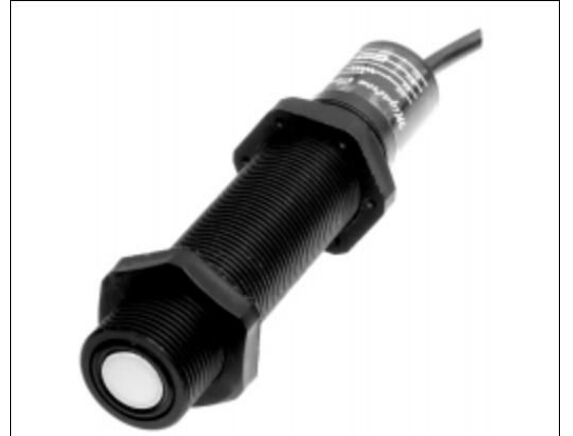
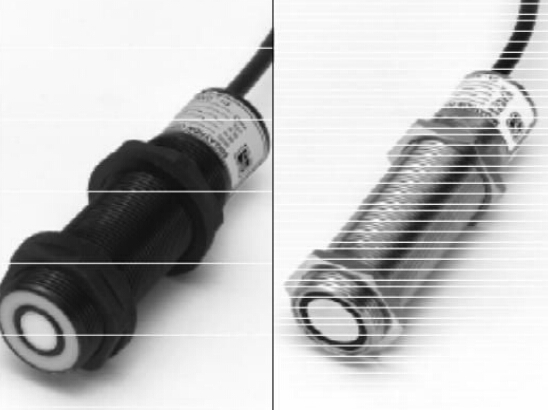
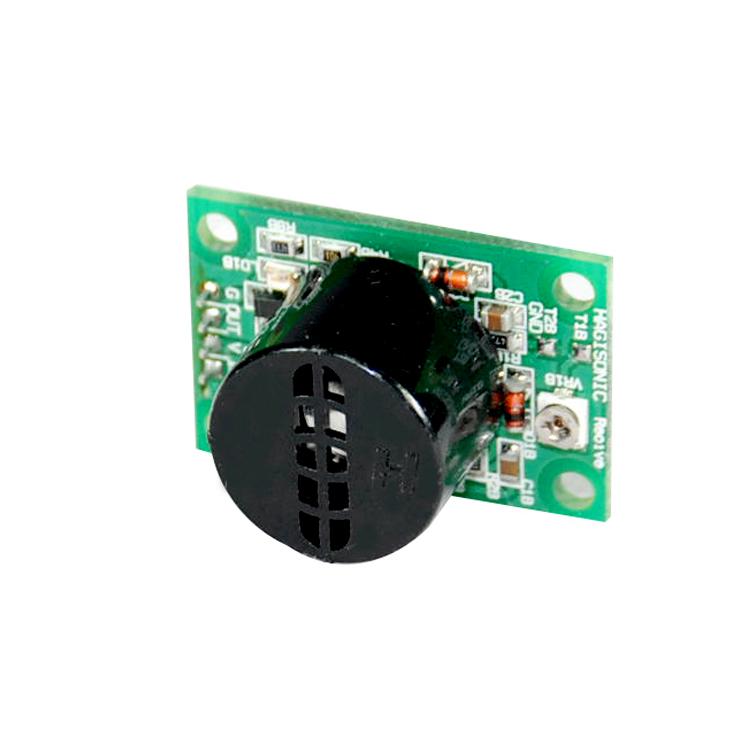
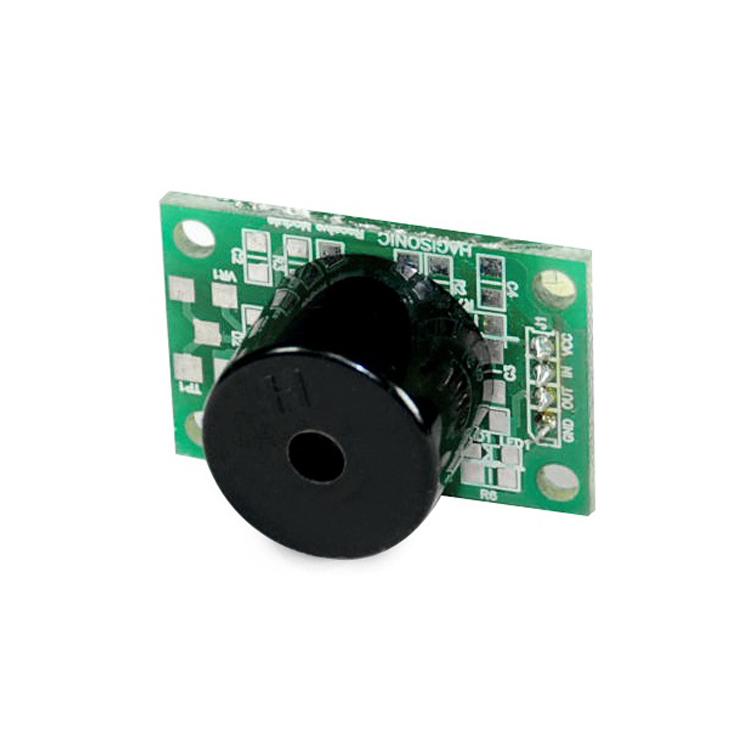
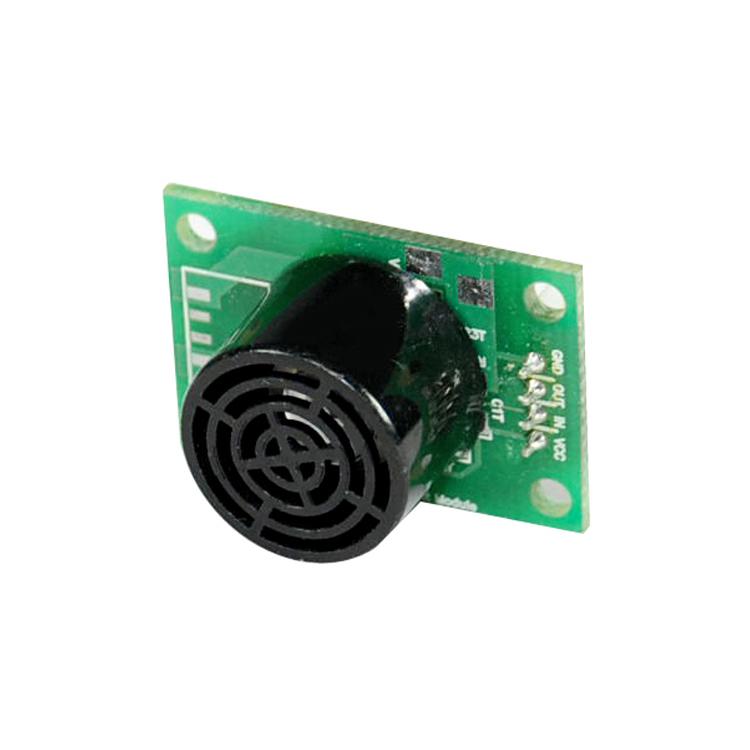
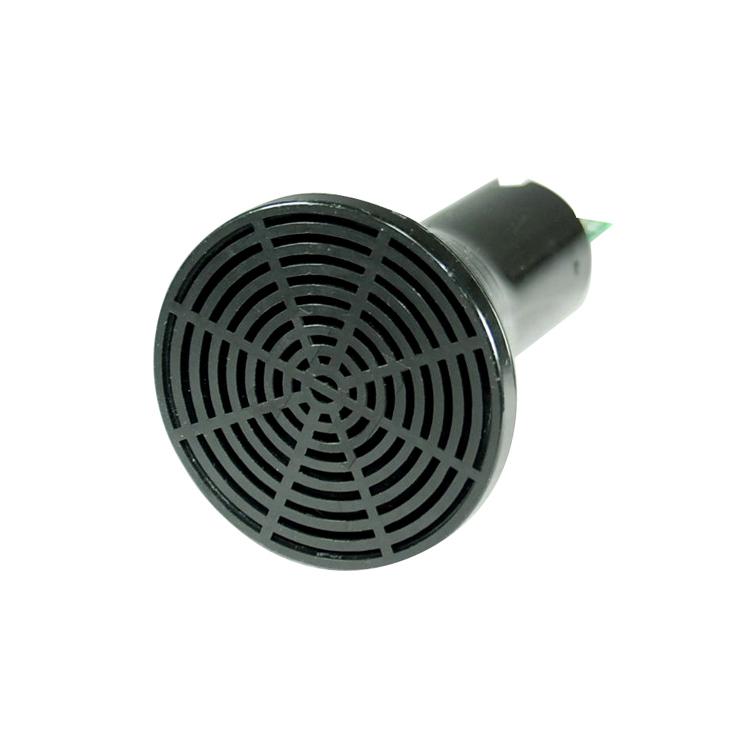
한국 Hagisonic 로봇 초음파 센서 모듈 HG-M40 시리즈, HG-L40 시리즈 특성:
물체 탐지, 거리 측정
중거리
다방향
클릭 노이즈 낮음
실내 환경
데드존 최소화
실시간 신호(5V TTL)
40kHz에서 작동
3가지 모듈
− 송수신기(HG-M40D)
− 송신기(HG-M40T)
− 수신기(HG-M40R)
한국 Hagisonic 로봇 초음파 센서 모듈 HG-M40 시리즈, HG-L40 시리즈 파라미터:
| 주파수(KHz) |
40±2 |
| 입력 펄스 |
TTL 또는 펄스 (2 V ~ 10 V) |
| 입력 펄스 주파수 |
10 Hz ~ 30 Hz |
| 입력 DC 전원(Vdc) |
10 V ~ 16 V |
| 센서 구동 전압 |
60~70 Vpp 및 12V Vdc |
| 출력 신호 |
5 V TTL |
| 송신기, 수신기 또는 이중 유형에만 적용 (송신기와 수신기 겸용) |
|
한국 Hagisonic 로봇 초음파 센서 모듈 HG-M40 시리즈, HG-L40 시리즈 단자 및 부품 정보 설명:
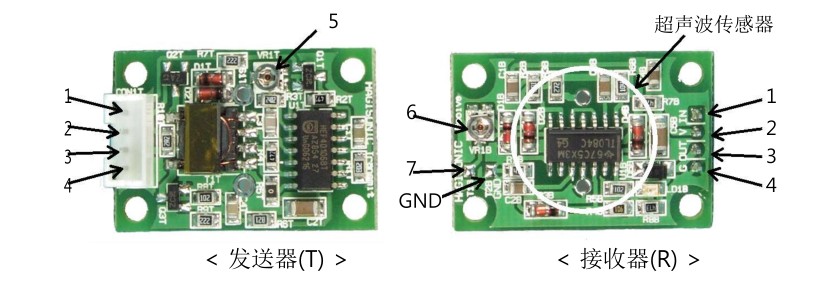
① 펄스 입력 단자: 펄스의 입력 전압 레벨은 +2V~10V 범위여야 합니다.
− 입력 펄스를 인가하면 초음파 전송 부품이 상승 에지에서 구동됩니다.
− 입력 펄스 주기는 10 Hz ~ 50 Hz 범위를 권장합니다(0에서 최대 200 Hz 범위에서 사용 가능)
− TTL 신호, 펄스, 구형파, 사인파 또는 삼각파와 같은 다양한 펄스 형태를 사용할 수 있습니다.
② DC 입력 전원 단자: 권장 전압 범위는 +DC 10 V ~ 16 V 사이입니다.
③ 신호 출력 단자: 수신기 부품에서 직사각형
− 수신 신호의 시간 지연은 센서에서 장애물까지의 거리에 비례합니다.
− 펄스 폭은 장애물 크기에 비례하는 경향이 있습니다.
− 주문 생산을 통해 3.5V, 10V 등 다른 출력 레벨을 제공할 수 있습니다.
④ GND 단자: 신호와 전원의 전기적 접지 레벨.
⑤ 주파수 미세 조정 부품: 구동 신호의 주파수는 38 kHz~42kHz 범위에서 미세 조정할 수 있습니다. (권장: 고정하지 마십시오.
모듈은 출하 전에 이미 최적화되었습니다.)
⑥ 수신기 이득 제어 부품: 감도(이득)는 트리머 커패시터의 고정으로 제어됩니다. 아날로그 증폭기 범위는 33 dB ~
59 dB 사이입니다.
* 수신기 이득을 과도하게 증폭하면 송신기에서 수신기로 직접 전송되는 초음파에 간섭 노이즈 신호가 나타날 수 있으니 주의하십시오.
⑦ 아날로그 신호 테스트 포인트: 이 지점에서 아날로그 신호(전체 파형)를 관찰할 수 있습니다.
⑧ 작동 표시기: 송신기가 구동되거나 수신기가 신호를 인식하면 빨간 LED 램프가 켜집니다.
한국 Hagisonic 로봇 초음파 센서 모듈 HG-M40 시리즈, HG-L40 시리즈 모듈 및 모드 설명:
1. 모듈
① 송수신기(D):
송수신기 모듈로 사용할 수 있을 뿐만 아니라, 다양한 배선 방식에서 수신기 또는 송신기로 사용할 수 있습니다.
송수신기는 초음파를 발사하고 응답을 기다리기 때문에 30cm~40cm 및 그 이상의 거리를 탐지할 수 있습니다. 어떻게
든, 가능한 한 물체가 어딘가에 있는지 식별합니다.
② 송신기(T): 초음파만 송신합니다.
③ 수신기(R): 초음파만 수신합니다.
2세트 이상의 송신기와 수신기를 사용할 때 1~2cm의 근거리 탐지가 가능합니다.
마찬가지로, 사용하는 것이 송수신기인 경우 독립적으로 송신기 또는 수신기로 사용할 때 1~
2Cm의 장애물.
2. 모드
① 트리거 입력 모드(M-type)
② 펄스열 입력 모드(L-type)
3. M-type과 L-type의 차이.
| 트리거 입력 모드 |
펄스열 입력 모드 |
| 1. 내장 40kHz 발진기 2. 항상 대기 3. 외부 트리거 펄스마다 음파가 순차적으로 나타납니다 4. 펄스 주파수는 조절 가능하지만 트리거 단펄스와 지속 시간(약 1mS)은 고정되어 있습니다 5. 초음파가 강하고 클릭 노이즈가 낮음 |
1. 구조가 간단하고 증폭기와 출력 회로만 있음(발진기 없음) 2. 반드시 외부에서 40kHz의 버스트 펄스 신호를 제공해야 작동합니다(외부 발진기 또는 소프트웨어로 신호를 보내야 함) 3. 펄스 주파수 변경 가능, 지속 시간과 RF는 사용자 요구에 따라 4. CPU 회로 또는 S/W를 통해 다채널 적용 가능 |
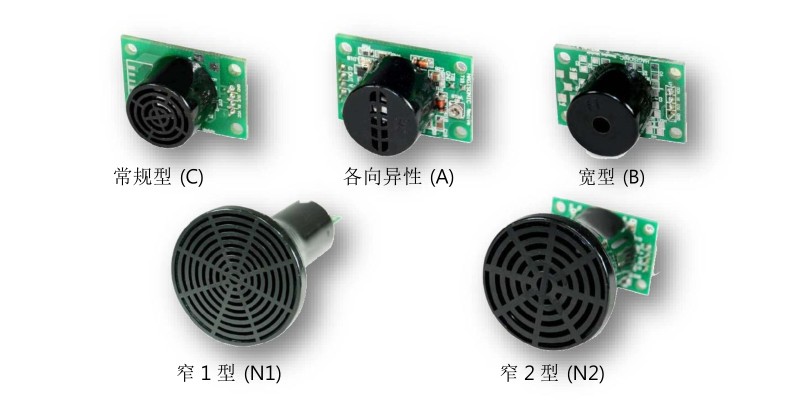
한국 Hagisonic 로봇 초음파 센서 모듈 HG-M40 시리즈, HG-L40 시리즈 제품 선택:
| 모델 |
모드 |
모듈 |
모델명 |
거리(m) |
방향(°) |
| 일반형(C) |
트리거 입력 |
이중형 송신기 수신기 |
HG-M40DC HG-M40TC HG-M40RC |
0.4 ~ 4.5m 0 ~ 6m 0 ~ 6m |
65 |
| 펄스열 입력 |
이중형 송신기 수신기 |
HG-L40DC HG-L40TC HG-L40RC |
0.4 ~ 6m 0 ~ 6m 0 ~ 6m |
||
| 이방성(A) |
트리거 입력 |
송신기 수신기 |
HG-M40TA HG-M40RA |
0 ~ 3.5m |
H : 160 V : 65 |
| 펄스열 입력 |
송신기 수신기 |
HG-L40TA HG-L40RA |
|||
| 광형(B) |
트리거 입력 |
송신기 수신기 |
HG-M40TB HG-M40RB |
0 ~ 2m |
150 |
| 펄스열 입력 |
송신기 수신기 |
HG-L40TB HG-L40RB |
|||
| 협형 1형(N1) |
트리거 입력 |
이중형 |
HG-M40DN1 |
0.4 ~ 9m |
12 |
| 펄스열 입력 |
이중형 |
HG-L40DN1 |
|||
| 협형 2형(N2) |
트리거 입력 |
이중형 |
HG-M40DN2 |
0.4 ~ 7m |
25 |
| 펄스열 입력 |
이중형 |
HG-M40DN2 |
주요 응용 분야
- 로봇 장애물 회피 — 자율주행 로봇 및 AGV가 전방 장애물을 감지하고 회피하여 안전한 주행을 지원합니다.
- 거리 측정 및 위치 인식 — 중거리에서 정확한 거리 측정을 통해 로봇의 위치 인식 및 맵핑에 활용됩니다.
- 산업 자동화 라인 — 컨베이어 벨트 및 자동화 설비에서 물체 존재 여부와 거리를 감지하여 공정 제어에 사용됩니다.
- 실내 환경 모니터링 — 실내 공간에서 물체 감지 및 근접 센서로 활용되어 안전 및 모니터링 시스템에 적용됩니다.
키워드:초음파 센서 모듈, Hagisonic HG-M40, HG-L40, 로봇 초음파 센서, 거리 측정 센서, 산업용 초음파 센서, 송수신 모듈, 근접 센서